A XPENG, em colaboração com parceiros académicos, lançou o GroundingPI, um modelo de perceção visual de código aberto focado em Physical AI.
A XPENG, empresa focada em veículos elétricos inteligentes e Physical AI (Inteligência Artificial Física), anunciou o lançamento do GroundingPI. Trata-se de um novo modelo fundacional de perceção visual de código aberto, desenvolvido por investigadores ligados à XPENG, à Universidade de Pequim, à Universidade de Hong Kong e a outras instituições académicas.
Uma nova abordagem à inteligência incorporada
O projeto explora uma nova vertente da inteligência incorporada (embodied intelligence), focando-se na capacidade dos sistemas de IA identificarem objetos com precisão e compreenderem a sua localização espacial no mundo físico. Segundo a empresa, o modelo conta com cerca de 4 mil milhões de parâmetros e foi concebido para representar informações através de coordenadas espaciais, como pontos e caixas delimitadoras.
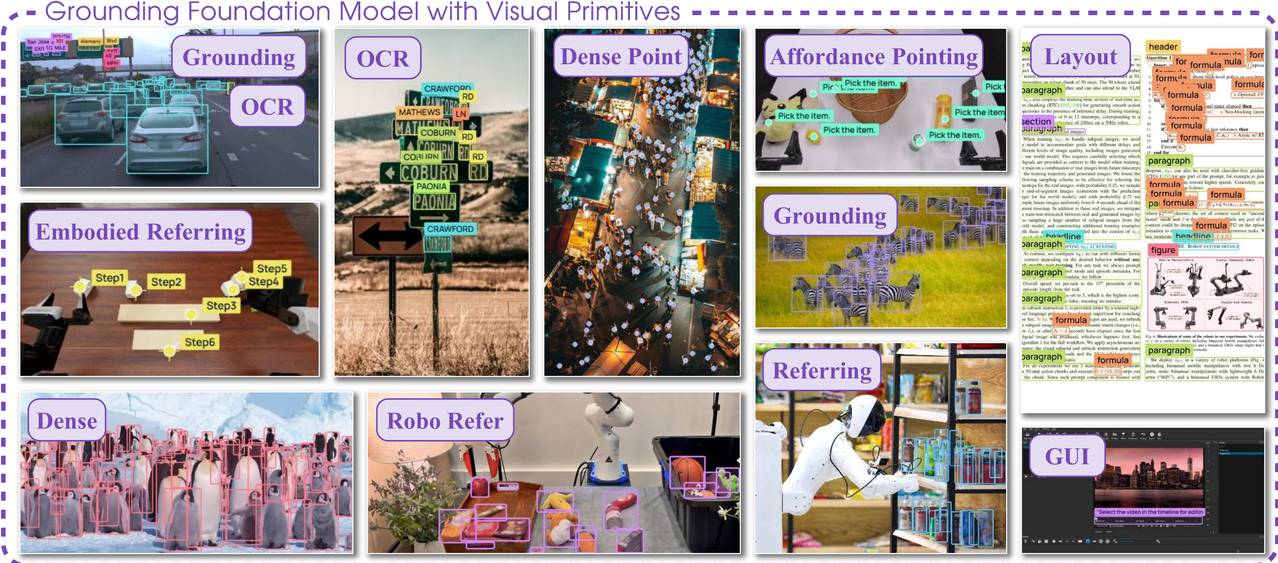
O GroundingPI foi treinado em 11 categorias de capacidades de perceção, que incluem a deteção e localização detalhada de objetos, reconhecimento ótico de caracteres (OCR), compreensão da estrutura de documentos e localização espacial aplicada à robótica.
Desempenho e disponibilidade
De acordo com os dados divulgados, o modelo alcançou uma pontuação média de 73,68 em 34 benchmarks de perceção, superando o GPT-6 Astra (71,54) na avaliação realizada pela equipa de investigação. Os resultados de simulação indicam ainda melhorias na eficiência da utilização de dados de treino e no desempenho da manipulação robótica.
A XPENG sublinha que esta investigação se encontra numa fase exploratória e que os resultados obtidos se baseiam em simulações e avaliações offline, não representando um anúncio de integração imediata desta tecnologia nos produtos da marca. Com o objetivo de incentivar a colaboração, o código de investigação, os pesos do modelo e o artigo científico foram disponibilizados publicamente para a comunidade de IA.
 AMD Instinct MI450X: nova GPU reforça flexibilidade na série MI400
 GitHub Copilot: guia prático revela como estruturar 'agent skills' reutilizáveis
 AWS Emulator: emulador local de serviços AWS construído por agentes autónomos de IA